PhysicAI Arm
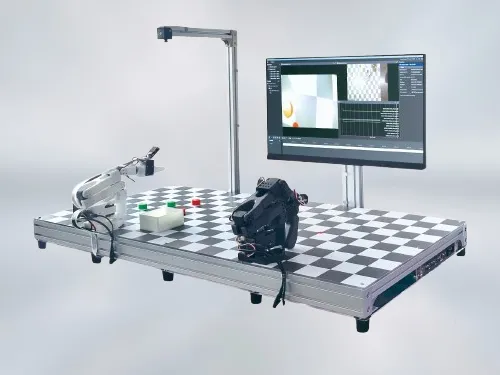
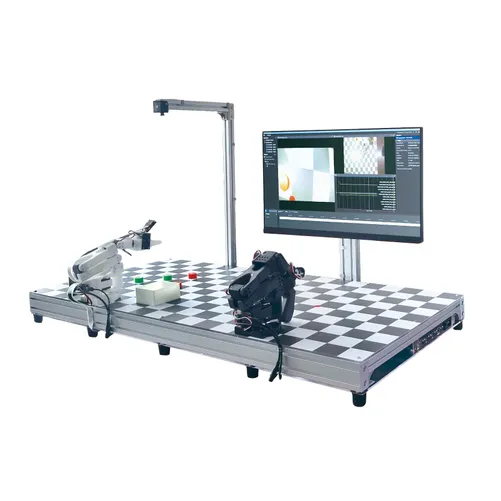
PhysicAI Arm คือชุดฝึกหุ่นยนต์ Physical AI จาก HANBACK ELECTRONICS ประกอบด้วยแขนกลหกแกน 2 ตัว (Leader และ Follower) ตัวควบคุมอัจฉริยะ และฐาน Workcell อลูมิเนียมโปรไฟล์ ผู้เรียนควบคุมแขนกล Leader เพื่อสอนให้ Follower ทำงาน เก็บข้อมูลหลายรูปแบบ (Multimodal) เทรนนโยบายด้วย PyTorch และทดสอบทั้งบนหุ่นยนต์จริงและบน Digital Twin ใน NVIDIA Isaac Sim
จุดเด่น
1. แขนกลคู่ Leader / Follower
วางบนฐานอลูมิเนียมแยกกัน เพิ่มความคล่องตัวและขยายระบบได้ง่าย
2. ระบบมองเห็นด้วยกล้อง
- กล้อง 2 ตัวฝั่ง Follower: ตัวหนึ่งสำหรับติดตามการเคลื่อนไหว (130°, 8MP) อีกตัวสำหรับการหยิบจับด้วยภาพ (130°, 8MP)
- สร้าง Pipeline สำหรับ Calibration, AR Marker, Segmentation และ Pose Estimation
- จับวัตถุได้มั่นคงแม้แสงหรือเลย์เอาต์เปลี่ยน
3. GUI สำหรับดู ติดป้ายข้อมูล และเล่นย้อน
ผ่านจอภาพ กล้อง และไมโครโฟนที่ติดตั้งบน Leader
4. รองรับทั้ง Imitation Learning และ Reinforcement Learning
ทำงานร่วมกับ ROS 2 บนทั้ง Leader และ Follower ผ่านตัวควบคุมอัจฉริยะ
5. Toolchain ครบในกรอบเดียว
Model, Dataset และ Toolchain รวมบน PyTorch จัดการ Teleoperation, มาตรฐานชุดข้อมูล, การเรียนรู้นโยบาย, การประเมินผล และการทำซ้ำผลการทดลองได้ในเฟรมเวิร์กเดียว
6. Digital Twin และ Simulation สองทาง
ซิงก์กับอุปกรณ์จริง รองรับการทดลองด้านความปลอดภัย การสร้างข้อมูลสังเคราะห์ และ Domain Randomization เริ่มจากข้อมูลหลายโมดัลที่ซิงก์กัน ตรวจสอบบน Digital Twin ก่อนนำไปใช้กับอุปกรณ์จริงอย่างปลอดภัย
7. เชื่อมต่อ Generative AI
รองรับ Diffusion Policy, VLM/VLA และการควบคุมด้วยพรอมต์
8. ตัวอย่างพร้อมใช้
- Block Pick-and-Place จากข้อมูล Teleoperation และ Behavior Cloning
- ตัวอย่าง Digital Twin บน NVIDIA Isaac Sim
สเปกฮาร์ดแวร์
ฐาน Workcell
- ขนาด 1200 x 600 x 600 mm
- โซน Leader และ Follower: อลูมิเนียมโปรไฟล์ 3060/3030 ขนาด 600 x 600 x 65 mm
- ไฟเลี้ยง: 220V AC IN / +12V SMPS
ตัวควบคุมอัจฉริยะแบบรวม (Intelligent Integrated Controller)
- Arm Cortex-V8 64-bit, 8 GB LPDDR5
- Ampere GPU 1024 CUDA cores + 32 Tensor cores
- รองรับ ONNX/CUDA runtime และ TensorRT
- หน่วยเก็บข้อมูล 256 GB
- 1000 BASE-T Ethernet, Wi-Fi 2.4G/5GHz, Bluetooth
ฝั่ง Leader
- จอ IPS 24 นิ้ว
- Servo Driver Board
- แขนกล 6 แกน (Handler) ใช้ Serial Bus Servo Motor พร้อม Encoder
ฝั่ง Follower
- กล้อง 2 ตัว
- Servo Driver Board
- แขนกล 6 แกน พร้อม Gripper ใช้ Serial Bus Servo Motor 12V อัตราทด 1:345 ครบทุกข้อต่อ พร้อม Encoder
สเปกซอฟต์แวร์
- Embedded Runtime (Application Processor): Openbox with X-Server, Tint2, conky, Oh-My-Zsh, tmux
- AI Service Type A: PyTorch / TensorFlow Lite / ONNX Runtime (Arm Compute Library), Perception (YOLO), whisper.cpp, llama.cpp, Piper TTS
- AI Service Type B: PyTorch / TensorFlow / ONNX Runtime (TensorRT), DeepStream Perception (PeopleNet/YOLO), VLM Inference, Zero-Shot Detection, Grounding DINO (GDINO), Riva Speech AI Embedded (ASR/TTS)
- Middleware และ Simulation: ROS2 Humble, NVIDIA Isaac Sim พร้อมโมเดล PhysicAI Arm
- สภาพแวดล้อมพัฒนาบน PC: VSCode, Remote SSH, Real-time log/serial console, package management workflow
เนื้อหาการเรียนรู้ (Training Contents)
- ภาพรวม Physical AI และ Pipeline ของ PhysicAI-Arm
- พื้นฐาน ROS2 และการสร้างมาตรฐานอินเทอร์เฟซ
- Vision Pipeline I: การสอบเทียบกล้อง (Camera Calibration)
- กลยุทธ์การเก็บข้อมูลและการควบคุมคุณภาพ
- Behavior Cloning (BC) Baseline
- การประเมินโมเดลและการจัดการการทดลอง
- Diffusion Policy และ Action Smoothing
- Vision Pipeline II: Grasping Core
- Isaac Sim Integration และ Digital Twin
- การนำไปใช้งานและการปรับเสถียรภาพบน ROS2
- การผสาน Generative AI
เหมาะสำหรับ
สถาบันการศึกษา ห้องปฏิบัติการวิจัย และหลักสูตรด้านหุ่นยนต์ ปัญญาประดิษฐ์ และ Physical AI ที่ต้องการแพลตฟอร์มจริงสำหรับงาน Imitation Learning และ Reinforcement Learning
Catalog : Physical AI
