AiNex Biped Humanoid Robot Raspberry Pi Vision AI Kit Powered by ROS
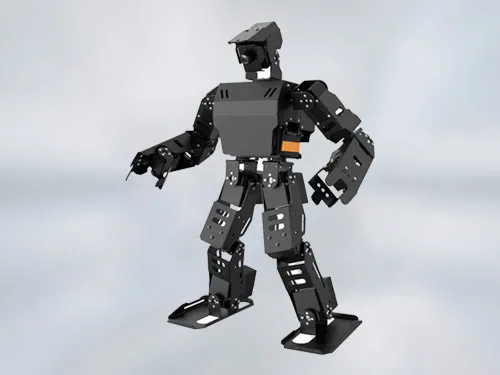
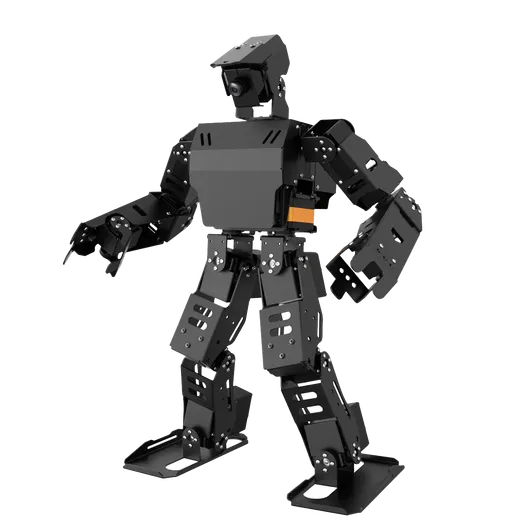
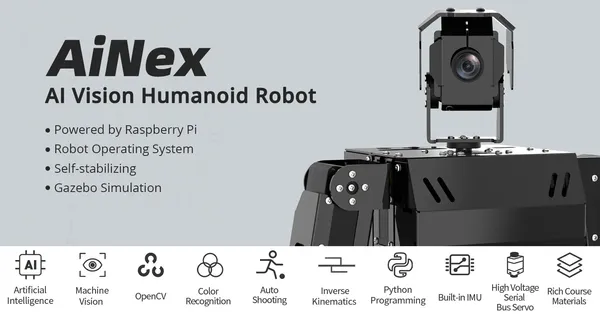
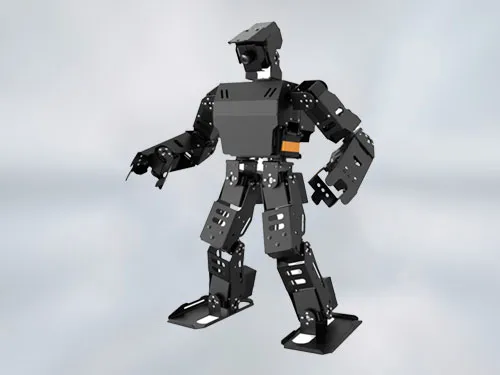
หุ่นยนต์ AiNex เป็นหุ่นยนต์ฮิวแมนนอยด์ (Humanoid) สองขาขนาดเล็กที่ออกแบบมาเพื่อการศึกษาและการวิจัยด้าน AI และหุ่นยนต์โดยเฉพาะครับ โดยรุ่นนี้ถือเป็นรุ่นระดับสูงที่เน้นการประมวลผลผ่านระบบปฏิบัติการหุ่นยนต์ (ROS) และใช้ขุมพลังจาก Raspberry Pi
คุณสมบัติเด่น
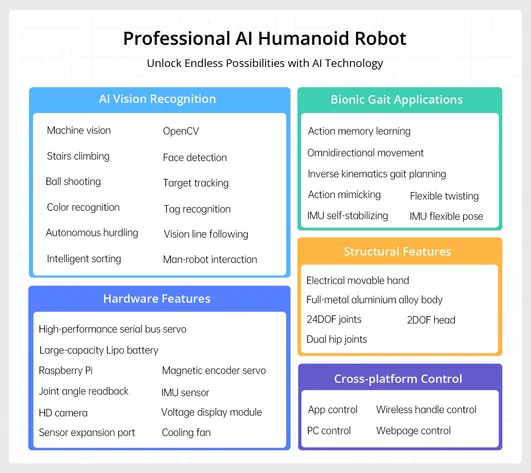
ตัวควบคุมหลัก: ใช้ Raspberry Pi 4B หรือ Raspberry Pi 5 (ขึ้นอยู่กับรุ่นที่เลือก) ซึ่งแรงพอสำหรับการประมวลผลภาพ (Vision) และอัลกอริธึมที่ซับซ้อน
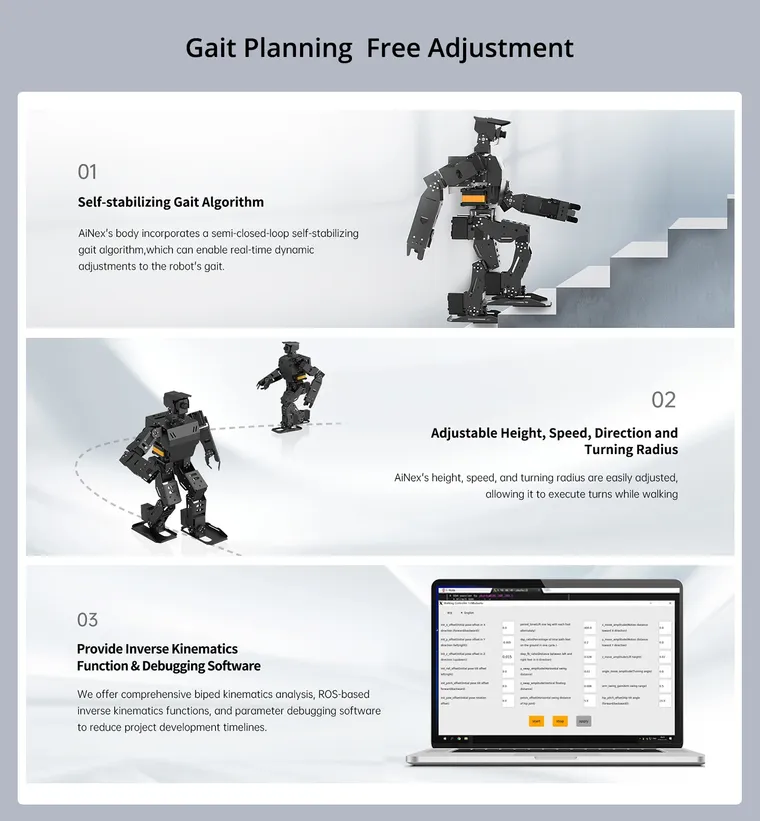
องศาอิสระ (DOF): มีข้อต่อทั้งหมด 24 DOF (ในชุด Standard) ซึ่งช่วยให้เคลื่อนไหวได้ใกล้เคียงมนุษย์มาก เช่น การเดิน, ขึ้นบันได, หรือข้ามสิ่งกีดขวาง
เซอร์โวมอเตอร์: ใช้เซอร์โวบัสอัจฉริยะ (Serial Bus Servo) ที่มีแรงบิดสูง โดยเฉพาะที่ข้อต่อสะโพกซึ่งใช้ Magnetic Encoder เพื่อความแม่นยำและทนทานสูง
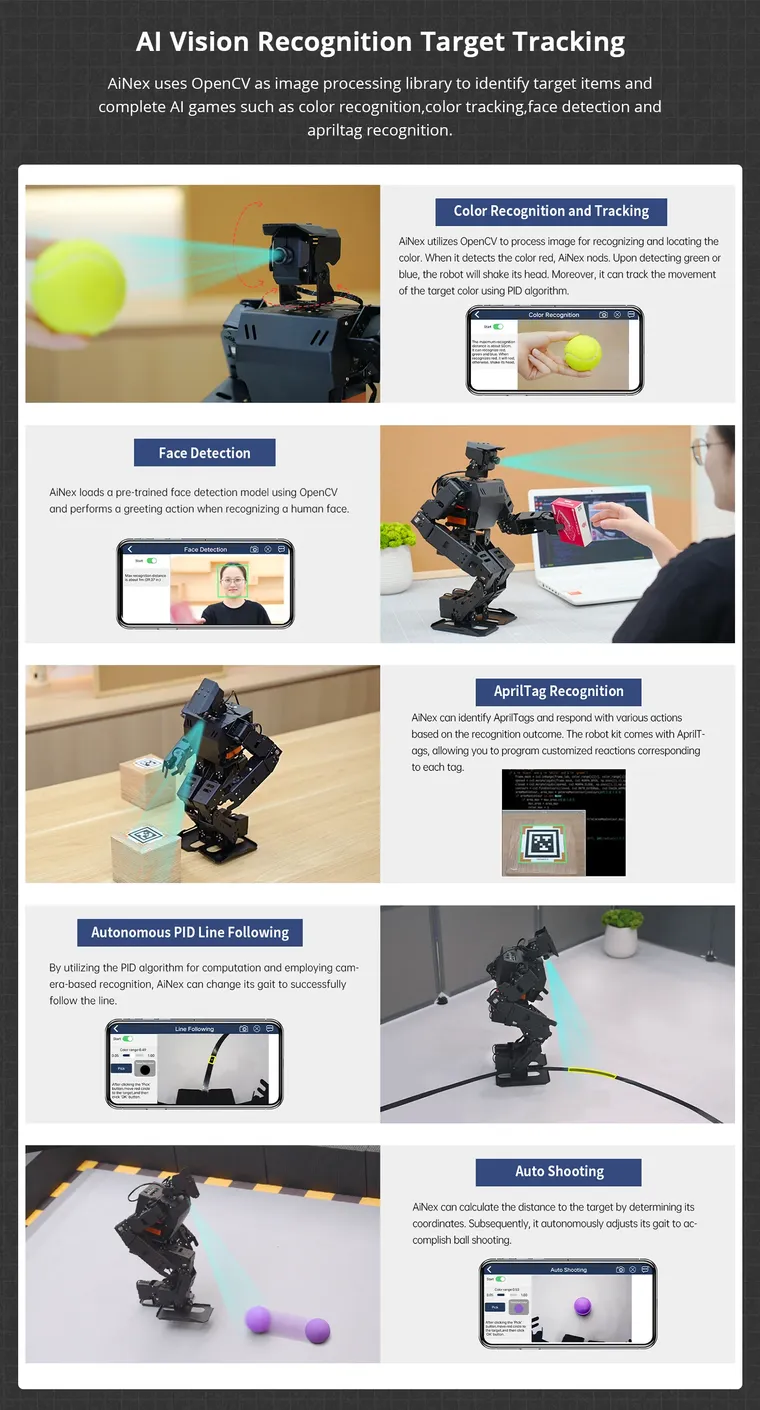
ระบบการมองเห็น: มาพร้อมกล้อง HD มุมกว้าง 120 องศา รองรับการประมวลผล AI Vision เช่น การจดจำใบหน้า, การติดตามวัตถุ (Color Tracking) และการอ่านรหัส QR
เซนเซอร์: มี IMU (3-axis gyroscope, 3-axis accelerometer และ 3-axis compass) ช่วยในการทรงตัว
ระบบปฏิบัติการ ROS: รองรับการเขียนโปรแกรมผ่าน ROS (Robot Operating System) ซึ่งเป็นมาตรฐานสากลที่ใช้ในหุ่นยนต์ระดับอุตสาหกรรม
การควบคุม: สามารถควบคุมผ่านแอปพลิเคชัน (WonderROS) ทั้ง iOS/Android, จอยสติ๊กไร้สาย หรือผ่านซอฟต์แวร์บน PC
การจำลอง (Simulation): รองรับ Gazebo Simulation ช่วยให้นักพัฒนาสามารถทดสอบ Code ในสภาพแวดล้อมจำลองก่อนใช้งานจริงกับหุ่นยนต์
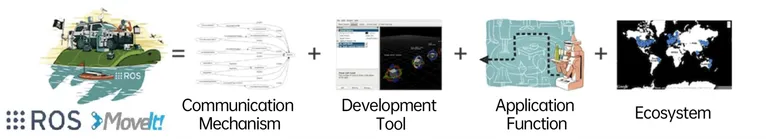
ROS (Robot Operating System)
เฟรมเวิร์กการสื่อสารสำหรับหุ่นยนต์ที่ได้รับความนิยมไปทั่วโลก
ROS คือระบบปฏิบัติการแบบเมตา (Meta Operating System) สำหรับหุ่นยนต์ที่เป็นแบบโอเพนซอร์ส (Open-source) โดยมีหน้าที่ให้บริการพื้นฐานต่างๆ ไม่ว่าจะเป็น:
Hardware Abstraction: การจัดการความซับซ้อนของฮาร์ดแวร์ให้เป็นรูปแบบนามธรรม (เพื่อให้ซอฟต์แวร์คุยกับฮาร์ดแวร์ได้ง่ายขึ้นโดยไม่ต้องรู้ลึกถึงระดับวงจร)
Low-level Device Control: การควบคุมอุปกรณ์ในระดับล่าง (เช่น การสั่งมอเตอร์)
Common Functionality: การนำฟังก์ชันที่ใช้งานบ่อยๆ มาให้เรียกใช้ได้ทันที
Message-passing: การส่งผ่านข้อความระหว่างกระบวนการทำงาน (Process)
Package Management: ระบบการจัดการแพ็กเกจซอฟต์แวร์
นอกจากนี้ ROS ยังจัดเตรียมเครื่องมือ (Tools) และฟังก์ชันไลบรารีที่จำเป็นสำหรับการดาวน์โหลด, การคอมไพล์ (Compile), การเขียน, และการรันโค้ดข้ามเครื่องคอมพิวเตอร์ โดยมีเป้าหมายหลักเพื่อสนับสนุน การนำโค้ดกลับมาใช้ซ้ำ (Code Reuse) สำหรับงานวิจัยและพัฒนาด้านหุ่นยนต์