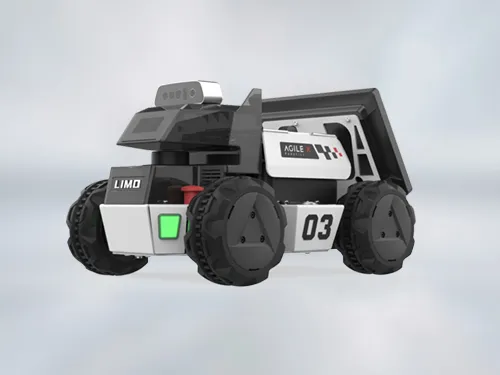
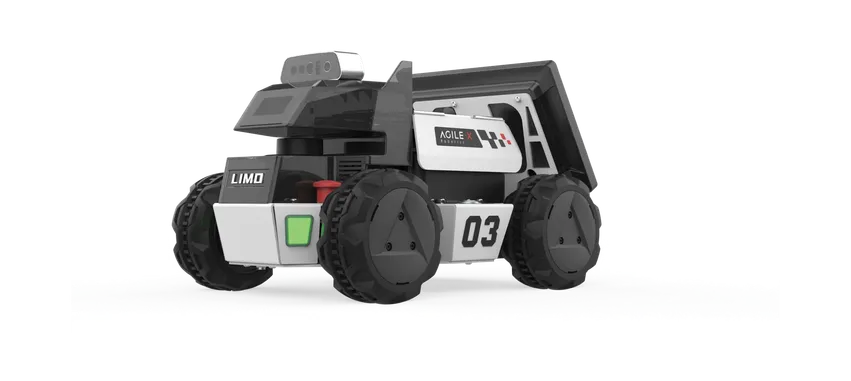
LIMO ROS2


หน่วยการคำนวนขั้นสูง
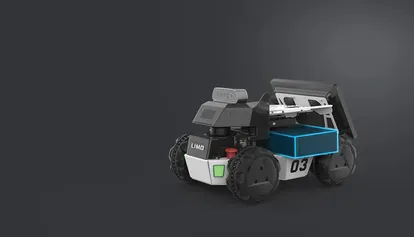
การใช้โปรเซสเซอร์ Intel NCU i7 กับ ROS 2 Humble บน Ubuntu 22.04 ช่วยให้เข้าถึงไลบรารีโอเพ่นซอร์สได้เต็มรูปแบบสำหรับการมองเห็น การนำทาง และการเคลื่อนไหว ช่วยให้นำฟังก์ชัน ROS/ROS 2 มาใช้ได้อย่างรวดเร็ว
higher performance sensor
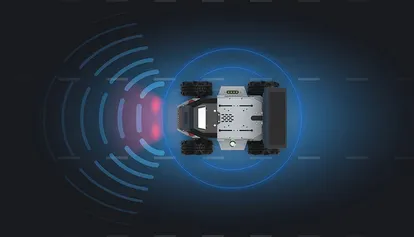
ด้วย EAI T-mini Pro LiDAR และ Depth camera Orbbec Dabai หุ่นยนต์ LIMO จึงโดดเด่นในด้านการทำแผนที่ที่แม่นยำ การระบุตำแหน่งอัตโนมัติ การวางแผนการนำทาง และการหลีกเลี่ยงสิ่งกีดขวางแบบไดนามิก ชุดเซ็นเซอร์นี้รับประกันประสิทธิภาพและความน่าเชื่อถือสูงสุดสำหรับงานหุ่นยนต์ที่ซับซ้อน
Double the Battery Life
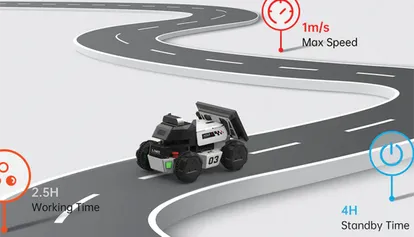
ความจุแบตเตอรี่เพิ่มขึ้นเป็น 10,000mAh ซึ่งช่วยเพิ่มพลังและเสถียรภาพในการทำงานได้อย่างมาก
Open Source Support
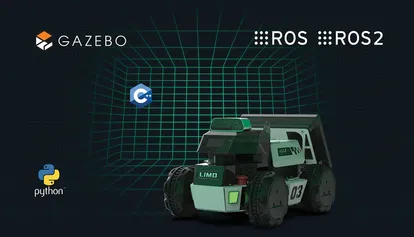
รองรับแพลตฟอร์ม ROS และ Gazebo เข้ากันได้กับภาษาการเขียนโปรแกรมหลัก เช่น Python และ C++ กระตุ้นให้ผู้ใช้ขยายหรือพัฒนาแอปพลิเคชันหุ่นยนต์ การนำเสนอ และตัวอย่างโค้ด ทำให้กระบวนการสอนและการเรียนรู้ง่ายขึ้น
